
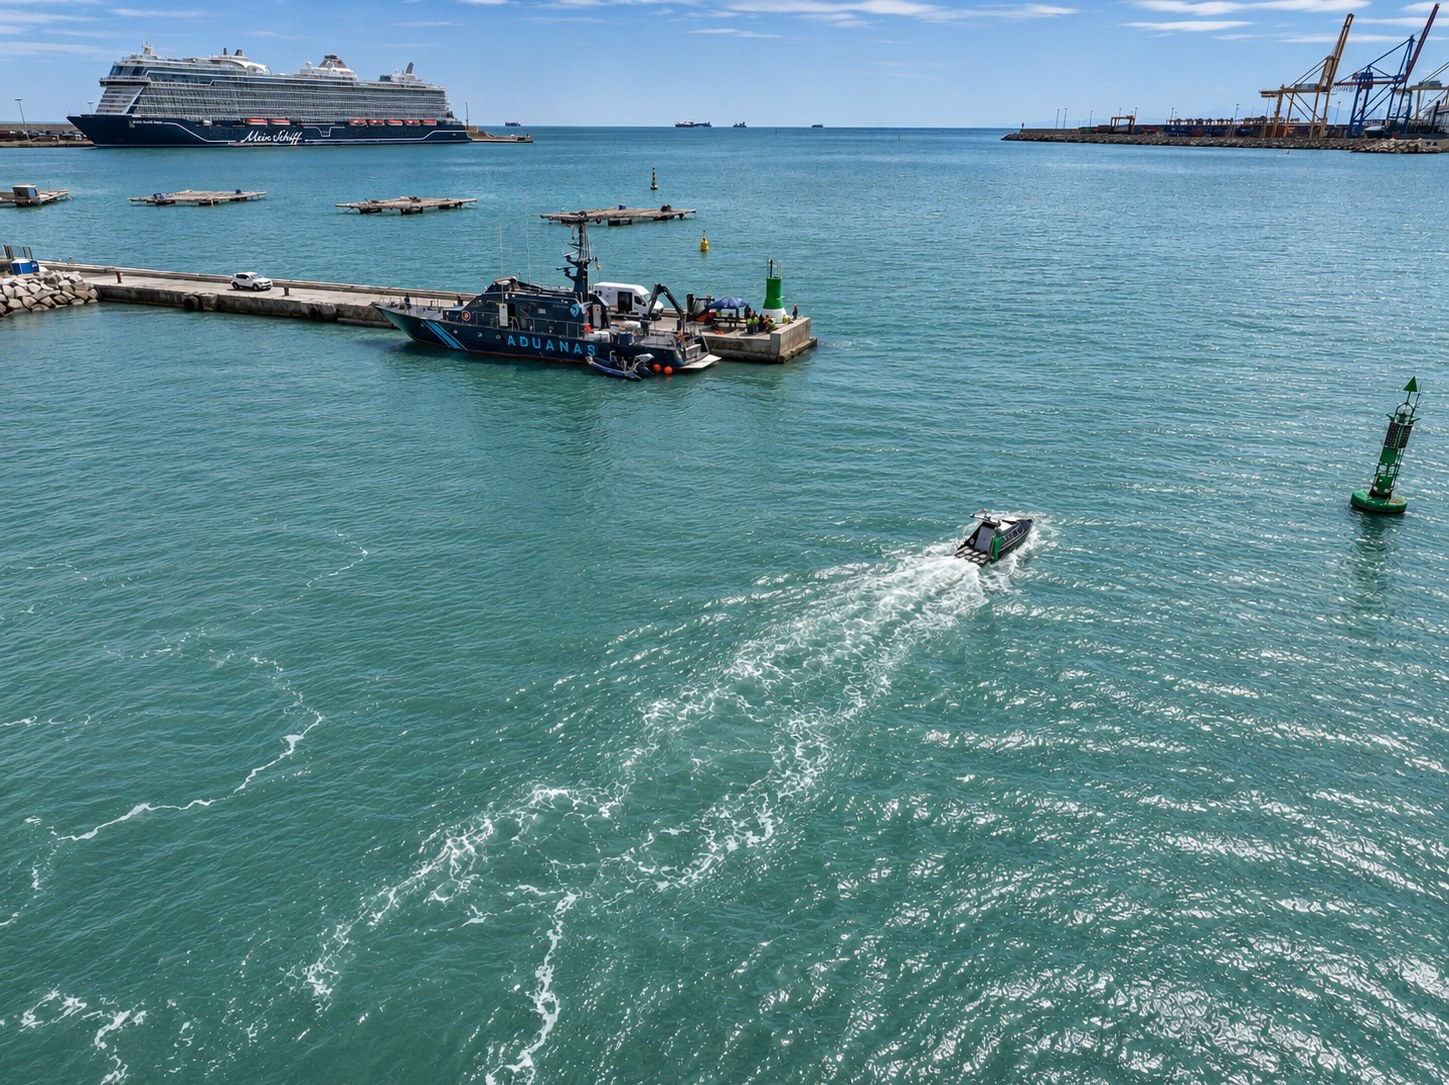
Una alternativa de gran potencial para reforzar la seguridad subacuática en los puertos es el uso de vehículos de superficie no tripulados conectados mediante 5G, capaces de inspeccionar cascos, muelles y fondos marinos en tiempo real sin exponer a buzos ni a personal de emergencias. Así lo demuestra el artículo Towards Enhanced Valenciaport Security: Integration of Advanced Unmanned Vehicle Systems with 5G SA, publicado en la revista Drones and Autonomous Vehicles, a partir de las pruebas realizadas en el Puerto de Valencia.
La seguridad subacuática es uno de los ámbitos menos visibles y más críticos de la protección portuaria. Las redes de narcotráfico utilizan técnicas de ocultación cada vez más sofisticadas, como contenedores adheridos al casco de los buques o semisumergibles. Además, las infraestructuras sumergidas requieren inspecciones periódicas para detectar daños, sedimentación u objetos no deseados. Los métodos tradicionales, como las inspecciones con buzos o los sensores fijos, tienen una cobertura limitada, tiempos de respuesta lentos y exponen al personal a situaciones de riesgo.
En este contexto, los vehículos no tripulados aéreos (UAV), de superficie (USV) y submarinos (UUV) se consolidan como herramientas clave para construir un marco de conciencia situacional multidominio. Puertos como Singapur o Hamburgo, y armadas como la española, ya están incorporando este tipo de plataformas. El paso siguiente es integrarlas con redes de comunicaciones capaces de transmitir vídeo, telemetría y datos de sonar con baja latencia y alta fiabilidad.
El trabajo, desarrollado por Fundación Valenciaport junto a FAV Innovation and Technologies y Lemvos, se centra en el USV LM450 de Lemvos. Es una embarcación de 4,8 metros con propulsión de doble hélice, alimentación híbrida diésel-solar y capacidad para misiones de hasta 30 días gracias a su integración con estaciones de atraque no tripuladas. Su controlador AutomatePro, ofrece una arquitectura modular, la cual, permite integrar distintos paquetes de sensores según la misión y monitorizar de forma continua el estado de energía, navegación y recursos de cómputo.
En la configuración evaluada, el vehículo incorpora una cámara PTZ para la vigilancia de superficie y un sonar 3D de barrido lateral Ping DSP 3DSS. Este sonar genera nubes de puntos tridimensionales del entorno sumergido incluso en aguas turbias, donde los sensores ópticos dejan de ser útiles.
La conectividad es el elemento que hace viable la operación remota. El USV se teleoperó sobre el nodo 5G SA n40 de Fundación Valenciaport, configurado con distintos network slices. A través de él se transmitió vídeo Full HD, telemetría mediante WebSocket y comandos de control priorizados. Durante las pruebas se registraron parámetros radio (SINR, RSRP, RSRQ, PCI) para elaborar un mapa de cobertura 5G de las aguas portuarias. Ese mapa se integró en un sistema inmersivo de apoyo a la decisión sobre el gemelo digital del puerto, que permite al piloto mantener el vehículo dentro de las zonas de cobertura óptima durante misiones críticas.
Resultados en el Puerto de Valencia
Las pruebas, realizadas en la dársena de Xità y en la dársena de servicio, validaron cuatro capacidades principales.
- La primera es el rendimiento de la red 5G. La latencia media fue de unos 16 ms, sin pérdida de paquetes. Se midió un caudal de subida de unos 24,5 Mbit/s y de bajada de unos 130 Mbit/s. El jitter se mantuvo por debajo de 1,6 ms. Son valores suficientes para el intercambio en tiempo real de vídeo, datos de sonar y telemetría.
- La segunda es la respuesta ante emergencias: el USV lanzó boyas de rescate y chalecos salvavidas inteligentes hacia personas en el agua mientras transmitía vídeo Full HD en directo a los operadores.
- La tercera es la inspección del fondo marino: los levantamientos batimétricos detectaron diferencias en la acumulación de sedimentos entre dársenas y confirmaron la ausencia de objetos lastrados.
- La cuarta es la detección de objetos adheridos a cascos. En un ensayo controlado con la embarcación de Aduanas, el sonar detectó a unos 6 metros de profundidad un cilindro de 200 × 600 mm que simulaba un tubo de narcóticos fijado magnéticamente a una placa de acero. También se detectaron objetos más pequeños, como cajas plásticas y cabos de 8 mm de diámetro.
La mayoría de los KPI del sonar se cumplieron o se superaron. La tasa de barrido alcanzó 50 m/min, el doble del objetivo, con margen para llegar a 100 m/min. Los resultados se transmitieron al operador en 200–2000 ms. El alcance de detección de 22 m fue inferior al objetivo inicial, pero su impacto operativo es mínimo.
Beneficios concretos para el sector portuario (Smart Ports)
El primer beneficio es la reducción del riesgo humano. Las inspecciones subacuáticas y las intervenciones en el agua pueden realizarse de forma remota, sin exponer a buzos ni a personal de emergencias en las primeras fases de una incidencia.
El segundo es una mayor cobertura y frecuencia de inspección. Un USV con autonomía de varios días puede patrullar de forma continua muelles, dársenas y cascos de buques, en lugar de depender de inspecciones puntuales. Así aumenta la probabilidad de detectar intrusiones, objetos ilícitos o daños estructurales en muros de muelle.
El tercero es la visibilidad bajo el agua en cualquier condición. El sonar 3D proporciona imágenes volumétricas que no dependen de la claridad del agua ni de la iluminación, una ventaja decisiva en aguas portuarias normalmente turbias. Las nubes de puntos facilitan además la interpretación de los objetivos y reducen la necesidad de operadores altamente especializados.
El cuarto es la respuesta en tiempo real apoyada en 5G. La baja latencia y el elevado ancho de banda de la red 5G SA permiten teleoperar el vehículo con vídeo en alta definición y datos de sonar en directo. Así, los centros de control pueden evaluar y actuar ante una amenaza o un accidente en cuestión de segundos. La integración de mapas de cobertura en la interfaz de mando reduce la carga cognitiva del operador y garantiza la continuidad del enlace en las misiones críticas.
Por último, la plataforma es escalable hacia la autonomía. Su arquitectura modular está preparada para incorporar radar, receptores AIS, sensores ambientales o sonares adicionales, así como algoritmos de fusión sensorial y redes neuronales para segmentación y detección de objetos. Esto abre el camino de la operación supervisada actual a misiones completamente autónomas.
La seguridad portuaria del futuro no se limitará a lo que ocurre sobre el muelle: también exigirá vigilar de forma continua lo que sucede bajo la superficie. Los resultados obtenidos en el Puerto de Valencia demuestran que la combinación de vehículos no tripulados, sensórica acústica avanzada y redes 5G privadas es técnicamente viable y operativamente eficaz en condiciones reales. Este enfoque refuerza la capacidad de los puertos para detectar, evaluar y mitigar amenazas subacuáticas, y aprovecha el despliegue de la red 5G SA de la Autoridad Portuaria de Valencia para llevar estos casos de uso de la fase experimental a la operación.
Este trabajo se ha desarrollado en el marco de los proyectos Horizon Europe SMAUG y UnderSec.
Referencias
- Company, R., Higón, J. M., Gabarda, M., Laguna, Á., Pérez, F., García, Á., Severinsen, D., & Contorno, S. (2026). Towards enhanced Valenciaport security: Integration of advanced unmanned vehicle systems with 5G SA. Drones and Autonomous Vehicles, 3(3), 10023. https://doi.org/10.70322/dav.2026.10023